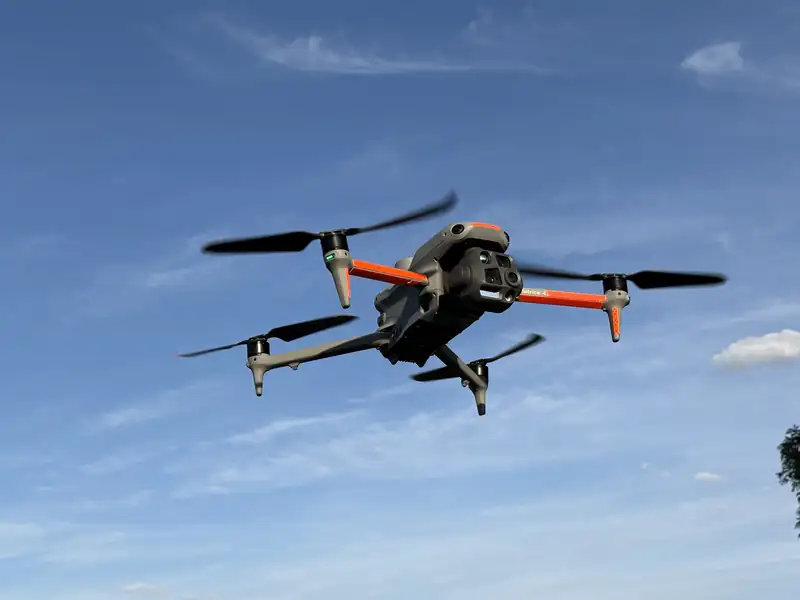
Wie wird aus ein paar hundert Fotos ein maßstabsgetreues 3D-Modell? Wer sich mit Drohnenvermessung, BIM-Bestandsdokumentation oder 3D-Scans von Gebäuden beschäftigt, stößt zwangsläufig auf den Begriff Photogrammetrie. Viele kennen das Ergebnis (Orthofoto, Punktwolke, 3D-Modell), aber die Rechenschritte dazwischen bleiben oft eine Blackbox.
Dieser Beitrag erklärt Schritt für Schritt, wie aus einzelnen Kamerabildern über Merkmalserkennung, Bündelblockausgleichung und dichte Punktwolke ein vermessungsgenaues 3D-Modell entsteht und welche Parameter über Genauigkeit und Detailgrad entscheiden.
Photogrammetrie im Überblick: Die Kernidee
Photogrammetrie berechnet dreidimensionale Geometrie aus zweidimensionalen Bildern. Grundlage ist ein einfaches Prinzip: Wird derselbe Punkt eines Objekts aus mehreren, leicht versetzten Kamerapositionen fotografiert, lässt sich seine Position im Raum durch Triangulation rekonstruieren, ähnlich wie beim menschlichen räumlichen Sehen mit zwei Augen. Dazu wird ein Objekt von allen Seiten aus unterschiedlichen Perspektiven fotografiert, sodass sich die Bilder gegenseitig überlappen.
Das heute dominierende Verfahren dafür heißt Structure from Motion (SfM). Der Begriff stammt aus der Computer Vision und bezeichnet einen automatischen Prozess, der die räumliche Struktur von Objekten aufgrund korrespondierender Merkmale in Bildern erkennt; in der Photogrammetrie wird die Vorgehensweise als Mehrbild-Photogrammetrie bezeichnet. Für Ihr Projekt bedeutet das: Eine handelsübliche Kamera oder eine Drohne genügt als Aufnahmegerät. Spezielle Scan-Hardware ist für viele Anwendungen nicht nötig, denn zur 3D-Erfassung reicht eine Digitalkamera. Deshalb ist das SfM-Verfahren gerätetechnisch weniger aufwendig als Laserscanning.

Schritt 1: Worauf es bei der Aufnahme der Fotos ankommt
Die Qualität des späteren 3D-Modells wird bereits beim Fotografieren entschieden. Es kommt auf zwei Parameter an: die Überlappung zwischen benachbarten Bildern und die Bodenauflösung, englisch Ground Sampling Distance (GSD). Sie gibt an, wie viele Zentimeter ein einzelnes Pixel auf dem Boden abdeckt. Bei Drohnenbefliegungen hat sich eine systematische Befliegung des Gebiets in parallelen Bahnen mit 70–80 % Überlappung als Standard etabliert.
Die Bodenauflösung hängt von der Flughöhe und der verwendeten Kamera ab: Dieselbe Kamera ergibt bei geringerer Flughöhe eine feinere Bodenauflösung und detailliertere Ergebnisse. Praktisch heißt das: Wer feine Details wie Risse in einer Fassade dokumentieren möchte, fliegt niedriger und nimmt einen höheren Zeitaufwand in Kauf; für große Flächenübersichten reicht eine gröbere Auflösung.
Schritt 2: Merkmalserkennung und Bildzuordnung
Nach dem Import der Bilder in eine Photogrammetrie-Software beginnt die automatisierte Auswertung. Zunächst identifiziert der Algorithmus markante, wiedererkennbare Bildpunkte (sogenannte Merkmale oder Keypoints), etwa Kanten, Ecken oder kontrastreiche Texturen. Die Software gleicht diese Merkmale zwischen den Bildern ab und berechnet daraus eine erste spärliche Punktwolke, in der die groben Umrisse des Objekts festgehalten werden.
Diese wiedererkannten Punkte, sogenannte Verknüpfungspunkte oder Tie Points, tauchen in mehreren Bildern auf und bilden die Brücke zwischen den Einzelaufnahmen. Häufig kommt dafür der SIFT-Algorithmus (Scale-Invariant Feature Transform) zum Einsatz, der Merkmale unabhängig von Bildgröße und Blickwinkel zuverlässig wiedererkennt.

Schritt 3: Bündelblockausgleichung als Kern der Berechnung
Aus den Tie Points lässt sich rekonstruieren, wo genau sich die Kamera bei jeder Aufnahme befunden hat und in welche Richtung sie zeigte. Dieser Rechenschritt heißt Bündelblockausgleichung (englisch Bundle Adjustment) und gilt als das zentrale Verfahren der Photogrammetrie: Als Ergebnis der Ausgleichungsberechnung erhält man gleichzeitig die unbekannten Orientierungselemente sämtlicher Bilder und zusätzlich die bisher unbekannten Objektkoordinaten aller Verknüpfungspunkte; je mehr dieser Punkte in möglichst vielen unterschiedlichen Bildern eingehen, desto genauer wird die anschließende Ausgleichungsberechnung.
Dabei werden zwei Arten von Kameraparametern bestimmt: die innere Orientierung (Brennweite, Bildhauptpunkt, Objektivverzeichnung, also die Eigenschaften der Kamera selbst) und die äußere Orientierung (Position und Blickrichtung der Kamera im Raum bei jeder Aufnahme). Bei der Bündelblockausgleichung können gleichzeitig die Positionen der Punkte im 3D-Raum, die Positionen und Orientierungen der beobachtenden Kameras sowie deren interne Kalibrierparameter derart an die Messbilder angepasst werden, dass die verbleibenden Fehler insgesamt möglichst klein werden. Weil es deutlich mehr Bildmessungen als Unbekannte gibt, wird das System nach der Methode der kleinsten Quadrate ausgeglichen, daher der Name „Ausgleichung“.
Schritt 4: Von der spärlichen zur dichten Punktwolke
Das Ergebnis der Bündelblockausgleichung ist zunächst eine spärliche Punktwolke, also eine grobe 3D-Skizze mit einigen tausend Punkten. Für ein detailliertes Modell braucht es deutlich mehr: Anschließend erfolgt die Erstellung einer dichten Punktwolke, die aus Millionen von Punkten bestehen kann und eine sehr detaillierte Nachbildung des realen Objekts liefert. Dieser Prozess, Dense Image Matching oder Multi-View Stereo genannt, vergleicht nun nicht mehr nur markante Einzelpunkte, sondern nahezu jedes Pixel benachbarter Bilder und berechnet daraus zusätzliche Tiefeninformationen.
Wie umfangreich das werden kann, zeigt ein Projekt von AerIQ:
Für die Volumenberechnung einer Sandgrube in Polen entstanden in rund 40 Minuten Flug 1.596 Einzelaufnahmen von 6,2 Hektar Fläche. Daraus berechnete Agisoft Metashape bei 2,03 cm Bodenauflösung ein 3D-Modell mit 46 Millionen Flächen; die Rechenzeit lag bei 12,5 Stunden. Alle Kennzahlen stehen auf der Referenzseite Volumenberechnung Sandgrube.
Diese Rechenschritte sind hardwareintensiv: Die Verarbeitungszeit variiert je nach Datensatzgröße und Computerspezifikationen; ein typisches Projekt mit 500 Bildern benötigt auf einer modernen Workstation 4 bis 8 Stunden. Für Ihr Projekt bedeutet das: Rechnen Sie bei größeren Datensätzen mit ein bis zwei Arbeitstagen zwischen Befliegung und fertigem Modell.

Schritt 5: Vom Mesh zum texturierten 3D-Modell
Aus der dichten Punktwolke entsteht im nächsten Schritt eine zusammenhängende Oberfläche, das sogenannte Mesh: ein Netz aus Dreiecken, das die Punktwolke zu einer geschlossenen 3D-Geometrie verbindet. Der Fachbegriff für diesen Schritt ist Surface Reconstruction. Anschließend wird das Mesh texturiert: Die Originalfotos werden passgenau auf die Dreiecksflächen projiziert, wodurch ein fotorealistisches, farbiges 3D-Modell entsteht.
Aus demselben Datensatz lassen sich parallel weitere Produkte ableiten, die je nach Anwendung gefragt sind:
- Orthofoto: maßstabsgetreues, senkrecht entzerrtes Luftbild ohne perspektivische Verzerrung
- Digitales Geländemodell (DGM): reine Höheninformation der Erdoberfläche ohne Bewuchs und Bebauung
- Digitales Oberflächenmodell (DOM/DSM): Höhenmodell inklusive Vegetation und Gebäuden
- Volumenberechnung: automatisierte Massenermittlung, etwa für Erdarbeiten oder Materiallager
Genauigkeit: Wovon sie wirklich abhängt
Bei der Bewertung photogrammetrischer Ergebnisse unterscheidet man relative und absolute Genauigkeit. Die relative Genauigkeit beschreibt, wie genau das Ergebnis in sich ist. Man spricht dabei auch von Punktgenauigkeit oder davon, wie genau eine Messstrecke innerhalb der Punktwolke bestimmt werden kann. Die absolute Genauigkeit hingegen bezieht sich auf ein reales Koordinatensystem: Sie beschreibt, wie genau das Ergebnis bezogen auf ein Koordinatensystem ist, und hängt bei der Photogrammetrie in erster Linie von der Qualität der verwendeten Passpunkte ab.
Ohne Bodenkontrollpunkte (Ground Control Points, GCPs) und ohne RTK-Positionierung (Real Time Kinematic, ein satellitengestütztes Verfahren, das die Position in Echtzeit auf wenige Zentimeter genau bestimmt) driftet ein photogrammetrisches Modell in der absoluten Lage leicht ab, auch wenn es in sich stimmig aussieht. Mit Passpunkten liegen die Ergebnisse bei 1–3 cm horizontal und 3–5 cm vertikal.
| Kriterium | Photogrammetrie (Foto-basiert) | LiDAR (Laserscanning) |
|---|---|---|
| Datengrundlage | Überlappende Fotos, RGB-Textur inklusive | Laserpulse, keine Farbinformation ohne Zusatzkamera |
| Vegetation | Erfasst nur sichtbare Oberflächen | Durchdringt lockere Vegetation teilweise |
| Typische Genauigkeit | 1–3 cm horizontal, 3–5 cm vertikal mit GCPs | 1–5 cm horizontal, 1–3 cm vertikal |
| Verarbeitungsdauer | Rechenintensiv, oft mehrere Stunden | Deutlich schneller kalibrierbar |
Zum Vergleich LiDAR: Ein Laserscanner an der Drohne misst auf ein bis fünf Zentimeter horizontal und ein bis drei Zentimeter vertikal genau, und seine Daten sind schnell verarbeitet. Bei der Photogrammetrie erzeugen große Flächen dagegen sehr große Datenmengen; die Auswertung der Bilder kann ein Vielfaches der Flugzeit dauern.
Wann stößt Photogrammetrie an ihre Grenzen?
Es gibt Situationen, in denen andere Erfassungsmethoden besser geeignet sind. Photogrammetrie benötigt gut sichtbare, texturierte und ausreichend beleuchtete Oberflächen. Bei dichter Vegetation, stark reflektierenden oder spiegelnden Flächen sowie bei Dunkelheit stößt das Verfahren an Grenzen, weil die Software keine eindeutigen Merkmale mehr zuordnen kann. Hier gilt: LiDAR ist bei Waldgebieten und Geländemodellen unter dichter Vegetation im Vorteil, weil eine Kamera nur die Baumkrone sieht, während LiDAR auch den Boden darunter erfasst.
Auch für Einzelpunktmessungen im Millimeterbereich, etwa Grenzpunkte oder Absteckungen, bleibt die klassische terrestrische Vermessung mit Tachymeter oder GNSS-Rover die richtige Wahl. In der Praxis werden Verfahren daher häufig kombiniert, statt gegeneinander ausgespielt.
Entscheidungshilfe: Wann lohnt sich Photogrammetrie für Ihr Projekt?
- Wenn Sie ein fotorealistisches, texturiertes 3D-Modell benötigen (z. B. für Bestandsdokumentation, BIM oder Kulturerbe-Digitalisierung), dann ist Photogrammetrie die richtige Wahl.
- Wenn Sie große, offene Flächen mit klaren Oberflächen vermessen möchten (Baustellen, Steinbrüche, Dächer), dann liefert Photogrammetrie schnelle und wirtschaftliche Ergebnisse.
- Wenn Ihr Projektgebiet dicht bewaldet ist oder Sie ein reines Geländemodell unter Vegetation brauchen, dann sollten Sie LiDAR in Betracht ziehen oder mit Photogrammetrie kombinieren.
- Wenn Sie Einzelpunkte für Absteckungen im Millimeterbereich benötigen, dann bleibt klassische terrestrische Vermessung ergänzend notwendig.
Photogrammetrie-Projekte bundesweit
AerIQ Aerial Intelligence hat seinen Sitz im Landkreis Kassel und ist in der Region kurzfristig vor Ort, etwa für Bauüberwachung, Bestandsaufnahmen oder Bestandsdigitalisierung von Baudenkmälern. Gleichzeitig werden photogrammetrische Projekte bundesweit umgesetzt: Die Auswertung erfolgt digital, sodass Entfernung zum Projektstandort selten den limitierenden Faktor darstellt. Details zu den einzelnen Leistungen rund um Vermessung und Inspektion finden Sie auf der Leistungsseite sowie speziell zur Drohnenvermessung.
Häufig gestellte Fragen zu Photogrammetrie
Wie genau ist ein photogrammetrisches 3D-Modell?
Mit Bodenkontrollpunkten und RTK-Positionierung erreichen photogrammetrische Modelle typischerweise 1 bis 3 cm horizontale und 3 bis 5 cm vertikale Genauigkeit. Ohne Passpunkte ist die relative Genauigkeit innerhalb des Modells oft sehr gut, die absolute Lage im Koordinatensystem kann jedoch abweichen.
Was ist der Unterschied zwischen Punktwolke und 3D-Modell?
Eine Punktwolke besteht aus einzelnen, unverbundenen Messpunkten mit X-, Y-, Z-Koordinaten und oft Farbwerten. Ein 3D-Modell (Mesh) entsteht erst, wenn diese Punkte zu einem zusammenhängenden Flächennetz verbunden und anschließend mit den Originalfotos texturiert werden.
Wie viele Fotos braucht man für ein photogrammetrisches Modell?
Das hängt von Objektgröße und gewünschter Detailtiefe ab: Für ein kleines Objekt reichen oft 50 bis 100 Fotos, für die Befliegung einer Baustelle von mehreren Hektar werden schnell mehrere hundert bis tausend Aufnahmen benötigt. Wichtig ist dabei durchgehend eine Überlappung von 70 bis 80 Prozent zwischen benachbarten Bildern.
Kann Photogrammetrie klassische Vermessung ersetzen?
Teilweise: Für flächige Erfassung, Volumenberechnung und Bestandsdokumentation ist Photogrammetrie oft schneller und kostengünstiger. Für Einzelpunkte wie Grenzmarkierungen oder Achsabsteckungen bleibt die klassische terrestrische Vermessung jedoch das genauere Verfahren.
Welche Software wird für Photogrammetrie eingesetzt?
Verbreitete kommerzielle Lösungen sind Agisoft Metashape, Pix4D und RealityCapture, daneben existieren mit Meshroom, COLMAP oder MicMac auch leistungsfähige Open-Source-Alternativen. Alle folgen demselben Grundprinzip aus Merkmalserkennung, Bündelblockausgleichung, dichter Punktwolkenberechnung und Mesh-Erzeugung.